Управление двигателем с замкнутым контуром: как обратная связь улучшает производительность и надежность двигателя
Электрический мотоцикл, который заикается при трогании с места, шасси робота, которое выходит за заданное положение, квадроцикл, который теряет тягу на крутом подъеме: эти симптомы обычно связаны с одной и той же основной причиной. Мотору говорят, что делать, но он никогда не сообщает, что произошло на самом деле. Управление двигателем с обратной связью закрывает этот пробел. Он непрерывно измеряет скорость, положение или ток двигателя и регулирует сигналы привода в реальном времени, чтобы двигатель следовал заданному значению, несмотря на изменения нагрузки, температурный дрейф и допуски компонентов. Для инженеров, создающих электромобили, роботизированные платформы или морские приводы, важным вопросом является не то, использовать ли управление с обратной связью, а то, насколько хорошо контроллер его реализует.
Что такое управление двигателем с замкнутым контуром?
Управление двигателем с обратной связью, также называемое управлением с обратной связью, сравнивает фактическую выходную мощность двигателя с опорной командой и корректирует разницу. Основными элементами являются опорное значение, датчик обратной связи, расчет ошибки и контроллер, производящий коррекцию. В системе бесщеточного двигателя контроллер считывает фазные токи, скорость и иногда положение ротора; Затем алгоритм управления корректирует сигналы ШИМ, подаваемые на инвертор, так, чтобы измеренное значение сходилось с командой.
На практике большинство контроллеров используют структуру пропорционально-интегрально-производной (ПИД) или ее вариант. Пропорциональный член реагирует на текущую ошибку, интегральный член устраняет установившуюся ошибку, а производный член предвидит изменения. Настройка этих коэффициентов усиления определяет, является ли система стабильной, отзывчивой или колебательной. Это принципиально отличается от системы с разомкнутым контуром, где контроллер отправляет фиксированную команду и уверен, что двигатель отреагирует правильно. Разомкнутый контур работает, когда нагрузка предсказуема и точность не имеет решающего значения. Он выходит из строя при неожиданном изменении трения, инерции или напряжения питания.
Открытый цикл против закрытого цикла: что на самом деле меняется
Практическая разница проявляется в качестве изображения. Система замкнутого цикла исправляет ошибки в течение миллисекунд; система с разомкнутым контуром просто живет с ними. Для приложений, которые перевозят людей или обрабатывают дорогостоящие полезные нагрузки, эта разница определяет, будет ли продукт точным и безопасным или грубым и непредсказуемым.
| Аспект | Открытый цикл | Закрытый цикл |
|---|---|---|
| Обратная связь | Нет | Датчик тока, скорости или положения |
| Точность | Зависит от двигателя и согласования нагрузки | Поддерживается в разных условиях |
| Реакция на возмущение | Без коррекции | Активная коррекция в реальном времени |
| Поведение на низкой скорости | Крутящий момент падает и становится неравномерным | Стабильный крутящий момент до нулевой скорости |
| Стоимость системы | Нижний | Выше, но оправдано производительностью |
| Типичные применения | Вентиляторы, насосы, простые конвейеры | Электромобили, робототехника, сервооси |
Таблица упрощает ряд компромиссов. Бездатчиковая конструкция с замкнутым контуром может обеспечить множество преимуществ замкнутого контура без энкодера, что существенно меняет сравнение затрат. Архитектура управления имеет большее значение, чем метка.
Контуры управления внутри контроллера двигателя
В современном контроллере бесщеточного двигателя управление с обратной связью не является одноконтурным. Это каскад петель, каждый из которых регулирует свою физическую величину.
Текущий цикл
Текущий цикл — это самый внутренний и самый быстрый цикл. Он регулирует фазные токи в обмотках двигателя, что непосредственно задает крутящий момент. Быстрая токовая петля с высокой частотой обновления обеспечивает плавный крутящий момент на низкой скорости и тихую работу на высокой скорости.
Скоростной цикл
Контур скорости расположен над контуром тока. Он сравнивает измеренную скорость с эталонной и генерирует текущую команду. Этот контур управляет ускорением, замедлением и стабильностью скорости при изменении нагрузки.
Позиционный цикл
Контур положения — это самый внешний контур, который используется, когда приложению требуется точная остановка или следование по траектории, например, в соединениях роботов и рулевых приводах. Он управляет контуром скорости на основе ошибки положения.
Каскадное расположение имеет значение, поскольку каждый внутренний цикл должен быть быстрее, чем цикл вокруг него. Если токовая петля медленная, петля скорости не может вызвать ощущение жесткости двигателя, и петля положения будет промахиваться.
| Петля | Регулируемое количество | Типичная роль |
|---|---|---|
| Токовый контур | Фазный ток/крутящий момент | Быстрая реакция крутящего момента, плавность |
| Контур скорости | Угловая скорость | Стабильность скорости под нагрузкой |
| Цикл положения | Угол ротора | Точное позиционирование и контроль траектории |
Замкнутый контур на основе датчика и без датчика
Управление двигателем с обратной связью может быть реализовано с физическими датчиками или без них. Датчики Холла, энкодеры и резольверы напрямую сообщают о положении ротора. Бездатчиковое управление, распространенное в ориентированном на поле управлении синхронными двигателями с постоянными магнитами, оценивает положение ротора на основе измеренных токов и напряжений с использованием модели двигателя. Компромисс очевиден: системы без датчиков сокращают затраты и проводку и устраняют точки отказа, в то время как системы на основе датчиков поддерживают более высокую точность крутящего момента на очень низкой скорости и во время простоя. Если приложение должно удерживать крутящий момент в состоянии покоя или проскальзывать на очень низкой скорости, обычно требуется энкодер или датчики Холла. Если рабочий цикл большую часть времени превышает несколько процентов от номинальной скорости, бездатчиковые алгоритмы, основанные на наблюдении обратной ЭДС, являются точными и дешевле. Для электрических мотоциклов и морских подвесных двигателей современные бездатчиковые алгоритмы обеспечивают достаточные динамические характеристики для большинства условий эксплуатации, как описано в нашем обсуждении Технология синхронного двигателя с постоянными магнитами .
Что искать в контроллере с обратной связью
При оценке контроллера для приложения с замкнутым контуром сосредоточьтесь на реализации, а не на метке. Следующие пункты отличают хорошо спроектированный контроллер от стандартного.
- Полоса пропускания токового контура: более высокая полоса пропускания означает более быструю реакцию на крутящий момент и лучшую устойчивость к возмущениям нагрузки.
- Время цикла управления: короткое время цикла, обычно десятки микросекунд, позволяет токовой петле быстро реагировать на переходные процессы.
- Автонастройка: контроллер, который измеряет параметры двигателя и автоматически устанавливает коэффициент усиления контура, экономит часы ручной настройки.
- Ослабление поля: расширяет диапазон скоростей за пределы базовой скорости, что важно для высокоскоростных мотоциклов и подвесных двигателей.
- Защита и диагностика: защита от перегрузки по току, перегрева и обнаружения опрокидывания защищают как контроллер, так и двигатель.
- Программные инструменты: текущие данные о токе, скорости и неисправностях ускоряют интеграцию и устранение неполадок.
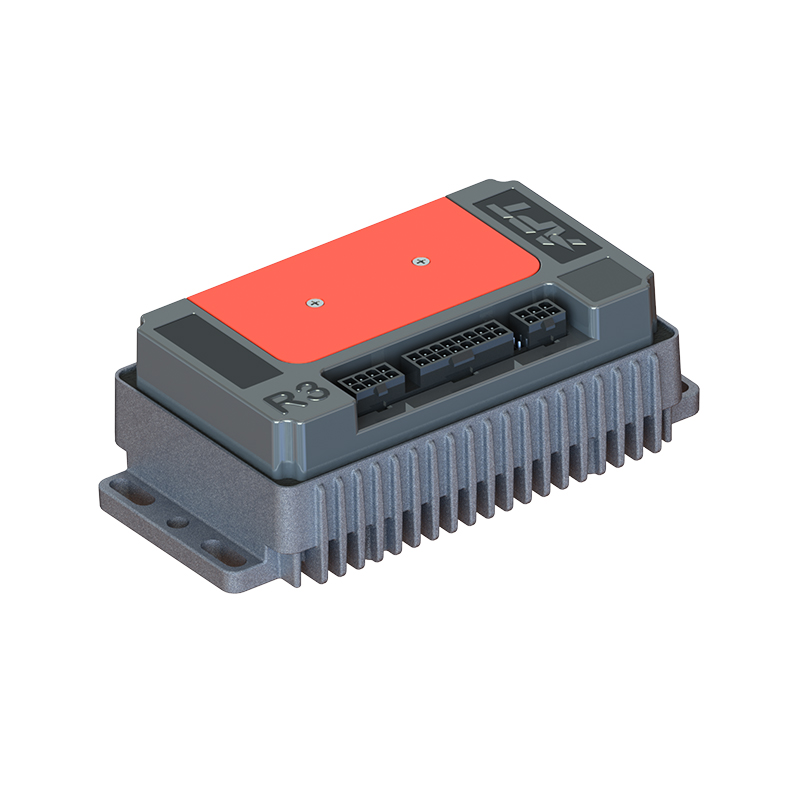
Для приложений, требующих немедленного реагирования на изменение крутящего момента, контроллер с быстрым выполнением токового контура имеет измеримое значение. Контроллер быстрого реагирования R5-2215 предназначен для таких рабочих циклов, где каждая миллисекунда задержки приводит к ошибке движения. Что касается надежности, контроллер высокой стабильности A8-2209 обеспечивает стабильное поведение при термических и электрических нагрузках. Когда энергоэффективность является приоритетом, высокоэффективный контроллер A4-2313 снижает потери в инверторном каскаде и увеличивает дальность действия батареи.
 Контроллер бесщеточного двигателя постоянного тока R5 с быстрым откликом для приложений с динамическим крутящим моментом Этот контроллер предназначен для рабочих циклов, где быстрая реакция токовой петли снижает ошибку движения. Он подходит для электрических мотоциклов, шасси роботов и аналогичных устройств, требующих немедленной реакции крутящего момента. Посмотреть продукт → Высокостабильный бесщеточный контроллер двигателя постоянного тока A8 для надежной работы в условиях стресса В этой модели приоритет отдается стабильной работе при термических и электрических нагрузках, что делает ее надежным выбором для приложений, требующих стабильной работы в сложных условиях. Посмотреть продукт →
 Высокоэффективный бесщеточный контроллер двигателя постоянного тока A4 для расширенного диапазона батарей Этот контроллер направлен на снижение потерь на этапе инвертора, что помогает увеличить запас хода батареи. Он представлен как вариант, ориентированный на эффективность, наряду с моделями с быстрым откликом и высокой стабильностью. Посмотреть продукт →
Согласование контроллера с приложением
Одни и те же принципы замкнутого цикла применяются во всех отраслях, но вес каждого фактора производительности меняется в зависимости от варианта использования.
- Электрическим мотоциклам необходим стабильный крутящий момент на низких скоростях для трогания с места, старта в гору и рекуперативного торможения.
- Конструкция шасси робота требует точного положения и плавного управления скоростью, чтобы избежать перерегулирования и вибрации.
- Приложения для квадроциклов и UTV требуют надежного подавления помех, поскольку нагрузка на каждое колесо постоянно меняется.
- Подвесные электрические двигатели выигрывают от работы без датчиков, поскольку двигатель находится во влажной, подверженной вибрации среде, где энкодеры являются слабым местом.
Каждое из этих приложений также зависит от соответствия контроллера электрическим параметрам двигателя. Контроллер с правильным классом напряжения и номинальным током в сочетании с двигателем, индуктивность и постоянная противо-ЭДС которого подходят для привода, будет работать намного лучше, чем несогласованная пара, даже с отличным программным обеспечением.
Заключительные мысли
Управление двигателем с замкнутым контуром превращает вращающийся ротор в точный и отзывчивый привод. Ценность заключается не только в обратной связи; все дело в контурах, настройке и защите обратной связи. Выбирая контроллер двигателя, оцените характеристики его токового контура, инструменты настройки и его послужной список в приложениях, близких к вашим. Эти факторы в большей степени, чем любые заявления в технических характеристиках, определяют, насколько хорошо будет работать ваш продукт.
След.:Бесщеточный двигатель с датчиком Холла: что он делает и когда он вам нужен для вашего проекта
Заинтересованы в сотрудничестве или есть вопросы?
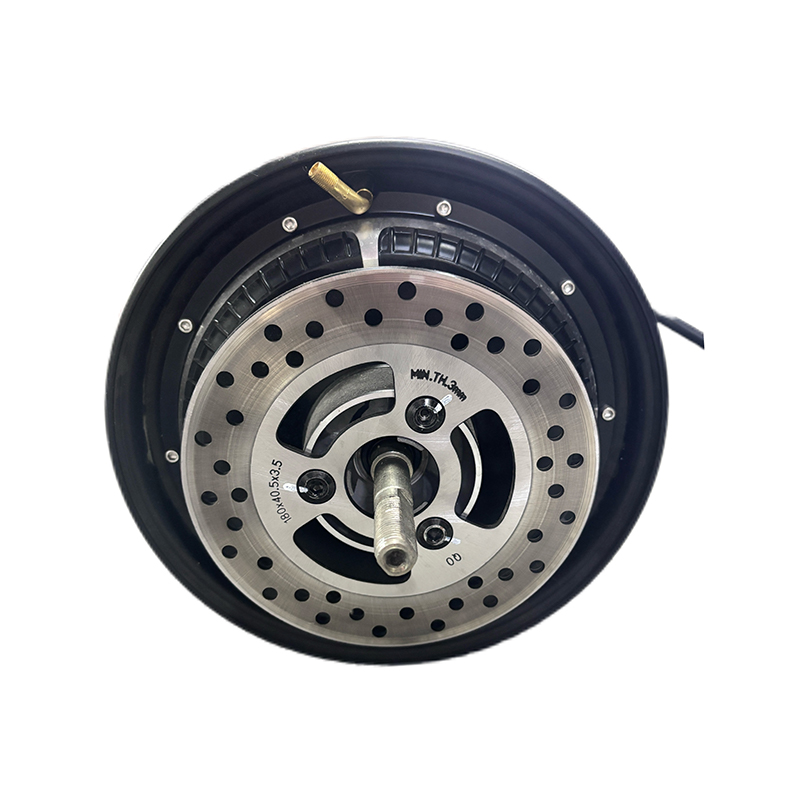
Как Производители контроллеров синхронных двигателей с постоянными магнитами на заказ и Поставщики контроллеров двигателей с постоянными магнитами в Китае, Сосредоточение внимания на управлении приводом постоянного магнита синхронные двигатели, мы обеспечиваем безопасную и достаточную источник энергии для электрификации транспортных средств.
- [email protected]
- +86-170 9191 9800
- Комната 123А, № 1000 Зиюэ Роуд, район Минхан, Шанхай, Китай
Авторское право© Shanghai APT Power Technology Co., Ltd.All rights reserved