Объяснение ослабления поля: как контроллеры двигателей увеличивают скорость за пределы базовой номинальной мощности
Электрический мотоцикл, работающий на полном газу, достигает номинальной скорости, и внезапно кажется, что дроссельная заслонка перестала работать. Двигатель по-прежнему может вращаться быстрее, но контроллер перестает подавать больший ток. Чтобы выйти за пределы этой точки, контроллер должен намеренно ослабить магнитное поле внутри двигателя. Этот метод представляет собой ослабление поля, также называемое ослаблением магнитного потока, и это одно из наиболее важных действий, которые следует понимать, когда вы выбираете контроллер двигателя для автомобиля, которому требуется настоящая максимальная скорость.
Что на самом деле дает ослабление поля
Ослабление поля позволяет двигателю превысить базовую скорость за счет уменьшения магнитного потока в воздушном зазоре. В синхронном двигателе с постоянными магнитами магниты ротора создают противо-ЭДС, которая растет с увеличением скорости. Когда противо-ЭДС приближается к напряжению шины постоянного тока, контроллер больше не может подавать ток в обмотки, поэтому ускорение прекращается. Вывод прост: ослабление поля существует потому, что напряжение на шине конечно, а двигатель хочет вращаться быстрее, чем позволяет это напряжение.
Стандартное решение — подать отрицательный ток по оси d, противодействующий потоку ротора. Этот ток ослабляет эффективное поле, снижает противо-ЭДС и оставляет запас напряжения для большей скорости. Цена выплачивается немедленно в крутящем моменте. При скорости ниже базовой двигатель создает постоянный крутящий момент, а при скорости выше базовой он ведет себя примерно как источник постоянной мощности, поэтому доступный крутящий момент падает с ростом скорости.
| Параметр | Область постоянного крутящего момента, ниже базовой скорости | Область ослабления поля, скорость выше базовой |
|---|---|---|
| Крутящий момент | Доступный номинальный крутящий момент | Крутящий момент falls as speed rises |
| Выходная мощность | Поднимается со скоростью | Примерно постоянный |
| Противо-ЭДС | Ниже напряжения шины | Удерживается током по оси d |
| ток по оси d | Около нуля | Отрицательный |
| Эффективность | Самая высокая скорость, близкая к базовой. | Ниже, с большей потерей меди |
Как современный контроллер реализует ослабление поля
Высокопроизводительные контроллеры реализуют ослабление поля с помощью управления, ориентированного на поле, обычно называемого FOC. Прошивка постоянно разделяет ток статора на две перпендикулярные составляющие: ток по оси q, который создает крутящий момент, и ток по оси d, который обычно поддерживается вблизи нуля ниже базовой скорости. Чтобы ввести ослабление поля, встроенное ПО намеренно устанавливает отрицательный ток по оси d, чтобы нейтрализовать часть поля ротора.
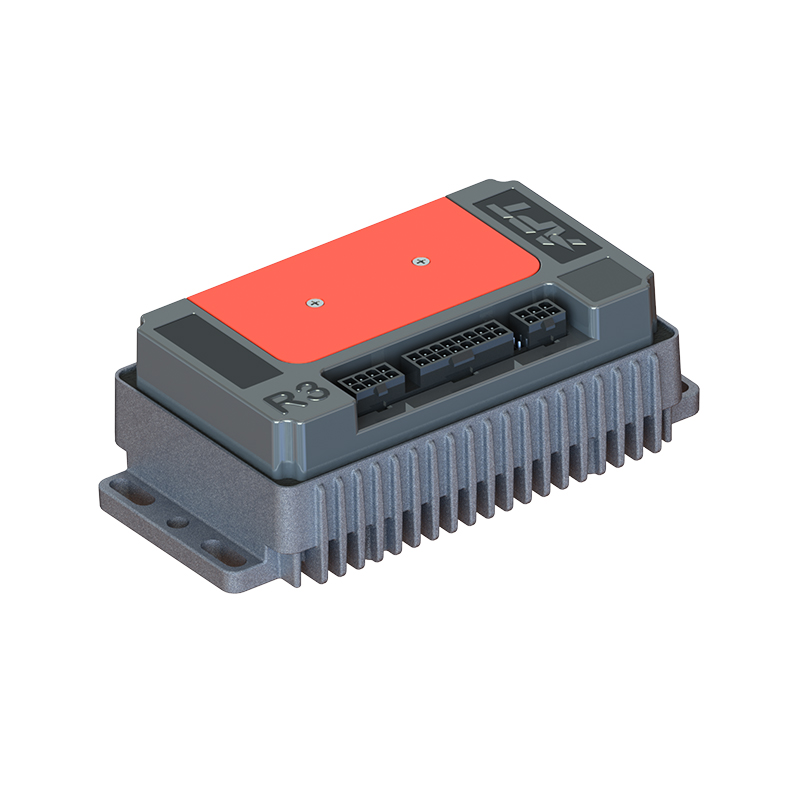
Контроллер, который плавно управляет этим переходом, сильно отличается от контроллера, который просто ограничивает фазный ток при высоком рабочем цикле. FOC обеспечивает непрерывное и предсказуемое увеличение скорости без внезапной потери реакции на границе базовой скорости. Вот почему пропускная способность процессора, качество драйвера затвора и настройка программного обеспечения имеют такое же значение, как и кремний внутри силового каскада. Платформа, предназначенная для длительной работы на высоких скоростях, такая как высокопроизводительный контроллер двигателя серии T, рассчитана на характеристики токовой петли, необходимые для поддержания регулирования скорости выше базовой.
 Платформа управления синхронным двигателем с постоянными магнитами Эта платформа контроллера двигателя предназначена для длительной работы на высоких скоростях, при этом характеристики токового контура необходимы для поддержания регулирования скорости выше базовой, что делает ее актуальной для приложений, требующих широкого диапазона скоростей за счет ослабления поля. Посмотреть продукт →
Почему ослабление поля имеет значение для реального автомобиля
Без ослабления поля максимальная скорость жестко ограничивается напряжением аккумулятора и постоянной противо-ЭДС двигателя. Единственными альтернативами являются батарея более высокого напряжения, двигатель с более низкой постоянной обратной ЭДС или колесо большего размера, и каждый из этих вариантов ухудшает ускорение, упаковку или стоимость. Ослабление поля позволяет одному двигателю охватывать гораздо более широкий диапазон скоростей, поэтому конструкторы могут поддерживать достаточно низкую передачу для сильного пускового крутящего момента и при этом достигать разумной крейсерской скорости.
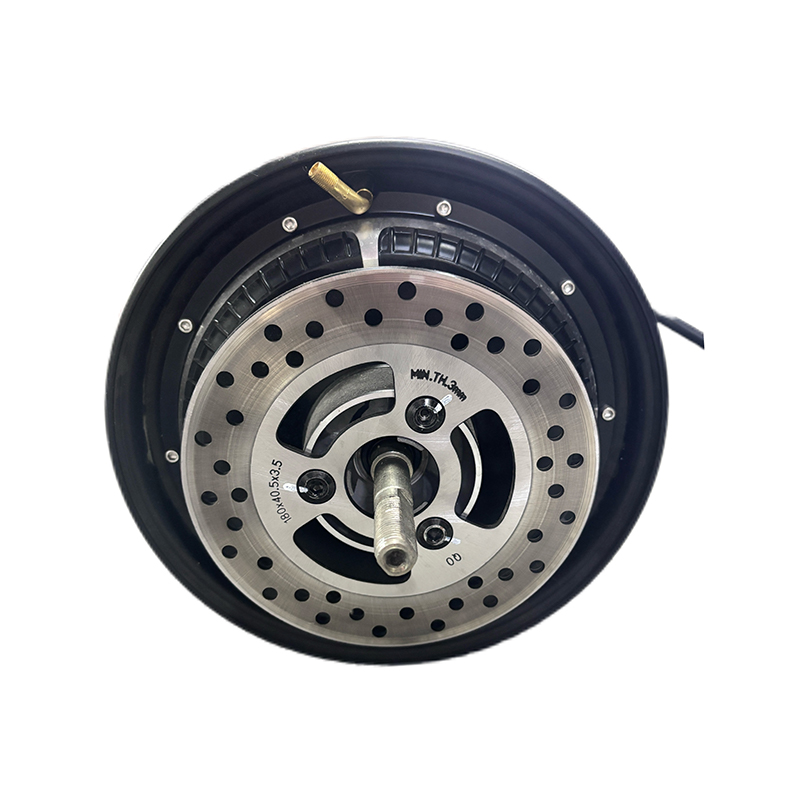
Практический пример: мотор-колесу мощностью 4 кВт с базовой скоростью 3000 об/мин на электрическом мотоцикле может потребоваться примерно 20-процентное ослабление поля, чтобы двигаться с 55 км/ч до 70 км/ч. Это реалистичный рабочий диапазон для серийного контроллера, и он меняет впечатления от езды больше, чем замена батареи.
Те же рассуждения применимы к электрическим квадроциклам, UTV, роботизированным шасси и подвесным электродвигателям, где способность быстро реагировать на базовую скорость определяет, насколько естественно транспортное средство ощущается водителем или оператором.
 Контроллер бесщеточного двигателя постоянного тока R5 с быстрым откликом Этот контроллер обеспечивает быструю реакцию на базовую скорость, что напрямую влияет на то, насколько естественно ощущается оператором электрический квадроцикл, UTV, роботизированное шасси или подвесной мотор, поддерживая быстрое изменение дроссельной заслонки и нагрузки. Посмотреть продукт →
Компромиссы эффективности и тепла
Ослабление поля – это не бесплатная сила. Размагничивающий ток по оси d не производит механической работы, но все равно протекает через обмотки и создает потери в меди. Таким образом, эффективность в области ослабления поля ниже, чем скорость, близкая к базовой, и двигатель нагревается при той же мощности.
Одним из распространенных заблуждений является то, что ослабление поля увеличивает фазный ток для увеличения мощности. Это не так. Он сдвигает фазовый угол тока так, что часть поля статора противостоит магнитам ротора, что снижает генерируемое напряжение и позволяет двигателю вращаться быстрее. При этом составляющая тока, создающая крутящий момент, снижается.
Существует также реальный риск размагничивания постоянных магнитов. Если отрицательный ток по оси d будет слишком сильным, пока магниты горячие, поток ротора может постоянно падать, и двигатель навсегда потеряет крутящий момент. Вот почему серьезные контроллеры ограничивают ток по оси d с помощью температурных и зависящих от скорости карт вместо того, чтобы позволить пользователю просто увеличить одно глобальное число.
Как правило, доступный крутящий момент выше базовой скорости примерно падает при превышении скорости. Увеличение максимальной скорости на 20 процентов может стоить значительной части ускорения, доступного в номинальной точке, поэтому эффективность реализации ослабления поля напрямую влияет на запас хода автомобиля и тепловую безопасность.
 Высокоэффективный бесщеточный контроллер двигателя постоянного тока A4 Учитывая, что ослабление поля снижает эффективность и увеличивает нагрев, высокоэффективная конструкция этого контроллера имеет значение для запаса хода транспортного средства и тепловой безопасности, и покупатели должны проверить реализацию FOC, температурные ограничения и настраиваемые карты. Посмотреть продукт →
Что проверить в контроллере двигателя перед покупкой
Поскольку ослабление поля — это функция программного обеспечения и силового каскада, а не число, напечатанное на коробке, покупателям необходимо задавать конкретные вопросы. Использует ли контроллер FOC с заявленным отрицательным диапазоном тока по оси d? Пределы ослабления поля термически защищены? Можно ли обновлять карты настройки при смене двигателя или транспортного средства?
- Диапазон ослабления поля: непрерывный и пиковый отрицательный ток по оси d должен быть указан в таблице данных, а не скрыт.
- Управление температурой: длительная работа на высокой скорости нагревает как обмотку, так и МОП-транзисторы, поэтому контроллеру требуется снижение тока в зависимости от температуры.
- Программная настройка: максимальная скорость, крутящий момент и глубина ослабления поля должны настраиваться для каждого приложения.
- Согласование двигателя: постоянная противо-ЭДС, количество полюсов и индуктивность определяют поведение ослабления поля, поэтому рекомендации по сопряжению имеют значение.
Эти детали отличают универсальный контроллер от контроллера, действительно готового к производству. Поставщик моторных приводов, обладающий собственным опытом встроенного программного обеспечения, с гораздо большей вероятностью предложит выверенную стратегию ослабления поля, чем продавец фиксированной прошивки. роль программного обеспечения в современном управлении двигателем быстро расширяется, и его стоит изучить, прежде чем переходить на аппаратную платформу.
С аппаратной стороны не менее важен опыт параллельного подключения высоковольтных МОП-транзисторов, поскольку ослабление поля приводит к увеличению фазного тока при высокой скорости и сильном нагреве, обнажая все слабые места силового каскада. Работая с поставщик моторного привода Компания, которая изо дня в день создает продукты этого класса, снижает риск обнаружения бракованной конструкции на полпути проверки автомобиля.
Ослабление поля больше не является чем-то экзотическим. Это основная функция каждого серьезного контроллера двигателя, используемого в электрической мобильности, и качество ее реализации определяет, насколько быстрым, плавным и надежным будет конечный автомобиль. Ищите контроллер, который сочетает в себе зрелую прошивку FOC и силовой каскад, способный выдерживать устойчивый высокоскоростной ток. Используйте эту комбинацию правильно, и двигатель будет работать быстрее, не жертвуя при этом долговечностью.
След.:Управление двигателем с замкнутым контуром: как обратная связь улучшает производительность и надежность двигателя
Заинтересованы в сотрудничестве или есть вопросы?
Как Производители контроллеров синхронных двигателей с постоянными магнитами на заказ и Поставщики контроллеров двигателей с постоянными магнитами в Китае, Сосредоточение внимания на управлении приводом постоянного магнита синхронные двигатели, мы обеспечиваем безопасную и достаточную источник энергии для электрификации транспортных средств.
- [email protected]
- +86-170 9191 9800
- Комната 123А, № 1000 Зиюэ Роуд, район Минхан, Шанхай, Китай
Авторское право© Shanghai APT Power Technology Co., Ltd.All rights reserved